


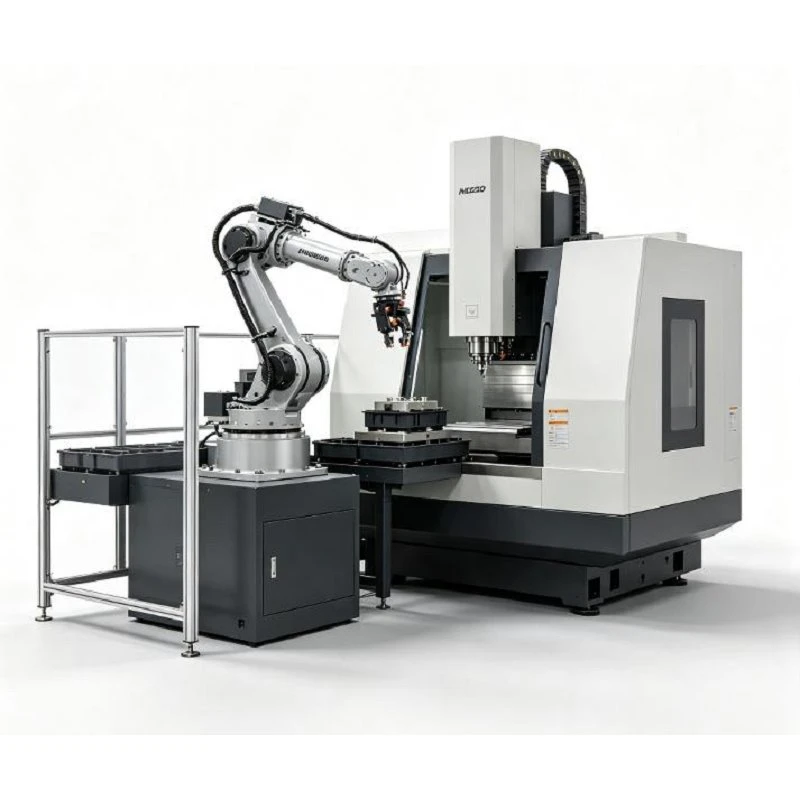
Robot de chargement et de déchargement du centre d'usinage
Le robot de chargement et de déchargement du centre d'usinage CNC automatise l'alimentation en matières premières et le retrait des pièces finies, éliminant ainsi les temps d'arrêt manuels de la broche et garantissant une production continue. La précision du robot-prélève le matériau brut, le charge dans le dispositif/mandrin, lance le cycle d'usinage, décharge le composant fini et le transfère vers la zone de sortie désignée.
Spécifications techniques
|
Paramètre |
Spécification typique |
|
Type de robot |
Robot industriel 6 axes |
|
Application |
Chargement et déchargement du centre d'usinage CNC |
|
Charge utile du robot |
Environ. 10–150 kg* |
|
Rayon de travail |
Environ . 1 500 à 2 700 mm* |
|
Répétabilité |
Généralement ±0,03 à ±0,08 mm* |
|
Nombre d'axes |
6 |
|
Installation |
Au sol-monté/latéral-monté/personnalisé |
|
Pince |
Mécanique / pneumatique / vide / sur mesure |
|
Approvisionnement en matériel |
Plateau / palette / rack / convoyeur |
|
Communication CNC |
E/S numériques/bus de terrain industriel/interface spécifique à la machine- |
|
Porte de la machine |
Interface de porte automatique là où elle est prise en charge |
|
Interface du luminaire |
Personnalisé |
|
Système de contrôle |
Contrôleur de robot + armoire de commande électrique |
|
Protection de sécurité |
Clôture de sécurité / porte verrouillée / barrière immatérielle / scanner de zone |
|
Mode de fonctionnement |
Automatique / manuel / configuration |
Avantages clés
Temps de disponibilité maximisé de la broche :Bénéficiez d'un fonctionnement continu 24h/24 et 7j/7, y compris les déplacements de nuit-sans assistance (lumières-éteintes).
Élimination de l'erreur humaine :Un alignement de serrage cohérent évite une mauvaise mise en place du luminaire-et la perte de pièces.
Sécurité améliorée sur le lieu de travail :Éloigne les opérateurs humains des enceintes des machines, des pièces lourdes et du brouillard de liquide de coupe.
Productivité évolutive :Adaptez ou reprogrammez facilement la cellule pour de nouvelles familles de pièces ou ajoutez des processus en aval à mesure que la demande augmente.
Retour sur investissement rapide :Atteint généralement un retour sur investissement complet dans un délai de 12 à 18 mois en fonction des économies de main-d'œuvre et des gains de débit de production.
Applications industrielles
Automobile:Carters, fusées d'essieu, disques de frein, carters de transmission, flasques, arbres de roue.
Hydraulique et transmission hydraulique :Corps de vannes, collecteurs, corps de pompes, vérins hydrauliques, raccords.
Machines générales :Ébauches d'engrenages, embouts de moteur-, boîtiers de roulements, supports structurels, fixations de précision.
Séquence de fonctionnement automatisée
Sélection de pièces brutes :Le robot récupère une pièce brute sur un plateau de matériaux, une palette ou un convoyeur désigné.
Entrée et chargement CNC :Dès réception du signal « Porte ouverte / Prêt », le robot entre dans la zone d'usinage et positionne la pièce avec précision sur le montage ou le mandrin.
Serrage et départ :Le dispositif serre la pièce et envoie un signal de confirmation. Le robot se retire de la zone d'usinage.
Début du cycle d'usinage :La porte de la machine se ferme et le cycle CNC commence. (Pour les cellules de machine doubles-, le robot passe à l'entretien d'une CNC secondaire pendant cette phase).
Terminé-Suppression de la pièce :Une fois l'usinage terminé, la porte s'ouvre et le robot entre pour prélever la pièce finie.
Décharge partielle et opérations secondaires :La pièce finie est transférée vers la station de sortie, l'unité de contrôle ou la station de nettoyage.
Répétition du cycle :Le robot retourne à la station de-matière première pour commencer le cycle suivant.
Configurations de pinces personnalisées
Pince mécanique/pneumatique :Mâchoires à ajustement-ajustable ou à friction-adaptées à des profils de pièces spécifiques, offrant une force de verrouillage sécurisée.
Pince à vide :Idéal pour les composants de plaques à surface plate et lisse.
Double-système de préhension (recommandé) :Contient simultanément une pièce brute et une pièce finie. Le robot décharge la pièce finie et charge immédiatement la pièce brute en un seul cycle d'ouverture de porte-, réduisant ainsi considérablement les temps d'arrêt de la machine.
Caractéristiques des outils personnalisés :Joint résistant au liquide de refroidissement-, buses d'air intégrées pour le nettoyage des copeaux et mâchoires réglables pour la production familiale-de pièces.
Modules d'automatisation en option
Systèmes de guidage visuel :Les systèmes de vision 2D ou 3D localisent les pièces placées de manière aléatoire sur des convoyeurs ou des palettes, éliminant ainsi le besoin de plateaux de précision coûteux.
Dans-Inspection qualité de la ligne :Intégration avec des jauges à sonde, des mesures de vision ou des scanners laser pour mettre automatiquement en quarantaine les pièces-hors-spécifiques.
Unités de retournement de pièces :Tournez la station pour réorienter les composants-pour les processus d'usinage multifaces OP10/OP20-.
Stations de séchage et de nettoyage :Réservoirs de soufflage ou de lavage d'air-à haute pression- pour éliminer le liquide de refroidissement et les copeaux métalliques avant la manipulation en aval.
Modules d'ébavurage :Ébavurage de broche entraînée par un robot-ou stationnaire pour nettoyer les bavures et les arêtes vives après-usinage.
Pistes linéaires du 7e-axe :Systèmes de chenilles linéaires robustes-étendant la portée du robot jusqu'à 30+ mètres.
Informations requises pour l’évaluation de faisabilité initiale
Pour évaluer votre candidature et fournir une proposition préliminaire, veuillez partager :
Informations sur les machines CNC :Modèle, marque du contrôleur et état automatique-de la porte/du luminaire.
Données de la pièce :Dessins de pièces (.STEP / .PDF), dimensions et poids.
Détails du processus :Temps de cycle d'usinage actuel et photos de montage.
Contraintes de mise en page :Espace au sol disponible et méthode d’alimentation préférée.
FAQ
étiquette à chaud: Robot de chargement et de déchargement de centre d'usinage, fabricants de robots de chargement et de déchargement de centre d'usinage en Chine, usine, Robot SCARA d'assemblage et d'inspection
Vous pourriez aussi aimer


Envoyez demande